机器人技术
物理 AI
我们为什么要造机器狗:探索能适应变化的机器人
VoicePing 为什么要造机器狗?本文比较 Spot、ANYmal 和 Unitree,并介绍运动控制、仿真到实机迁移,以及机器人适应能力的研究方向。
Ashar Mirza
查看 VoicePing 的基准测试、研究方法、模型评估与产品研究。
37篇文章
VoicePing 为什么要造机器狗?本文比较 Spot、ANYmal 和 Unitree,并介绍运动控制、仿真到实机迁移,以及机器人适应能力的研究方向。
VoicePing为何选择SO-101开展机器人适应能力研究,以及从Universal Robots、Franka Research 3、Gemini Robotics和Figure的BMW项目中获得的启发。
了解物理AI市场预测、五大应用领域,以及25家初创企业的网站截图、部署依据和实用的投资回报评估方法。
比较Figure、Apptronik、Agility Robotics等10家人形机器人企业的技术、部署证据与融资情况,并区分出货实绩和预测,分析全球与日本市场前景。
我们使用包含小数、标识符、货币、公式和科学单位的 600 个中文语音克隆样本,测试了 Fish Audio S2.1、CosyVoice3-RL、IndexTTS2 和 Qwen3-TTS Base。
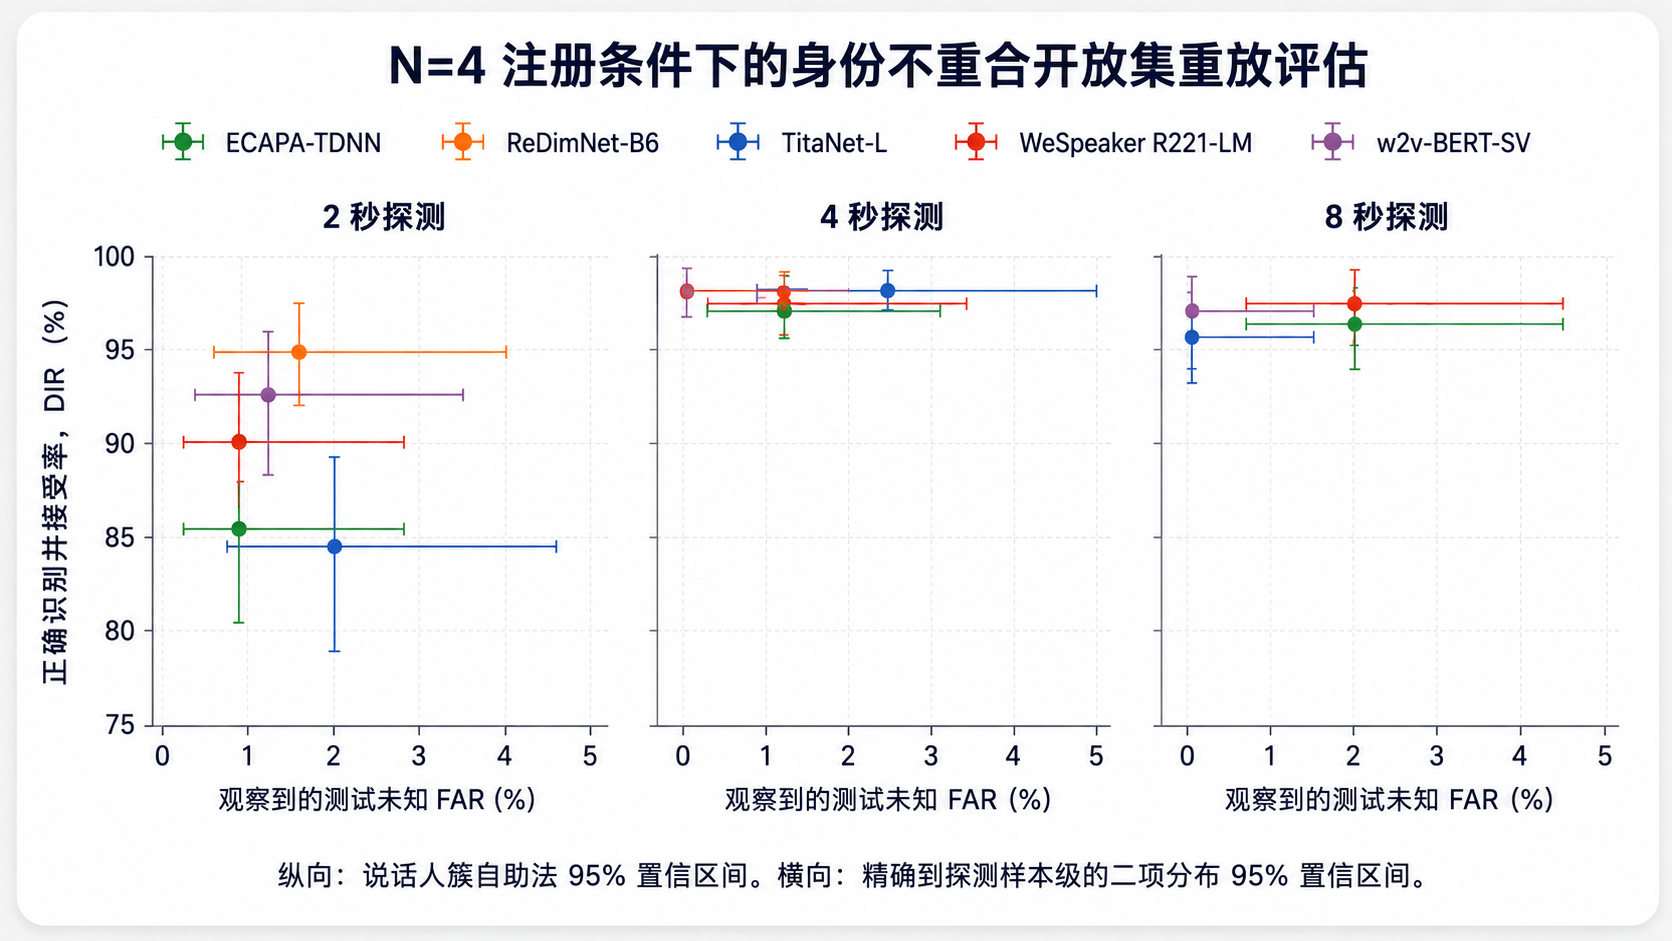
一项以身份分离的留出评估为主要证据,并以干净语音条件和900人图库作为辅助检验的五模型多语言开放集说话人识别基准。