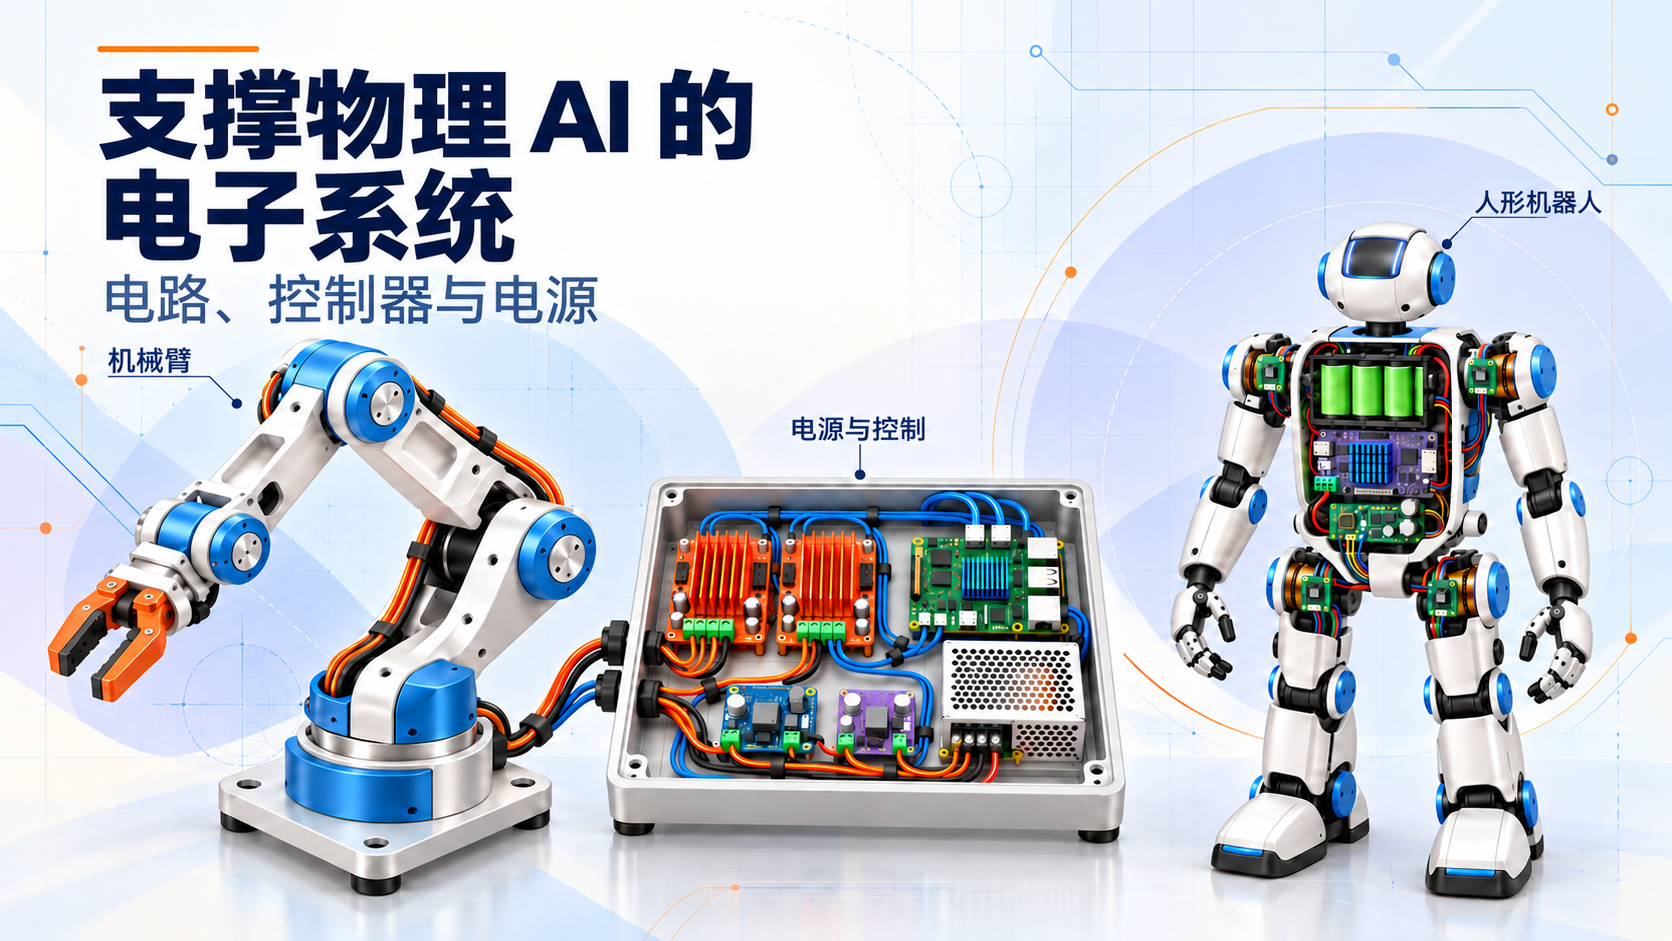
物理 AI
机器人
支撑物理 AI 的电子系统:电路、控制器与电源
回顾机械臂开发中电路、控制器、布线与供电的联系,并从人形机器人研究中补充系统视角。
Akash Verma - VoicePing
VoicePing的见解、技巧和更新
回顾机械臂开发中电路、控制器、布线与供电的联系,并从人形机器人研究中补充系统视角。
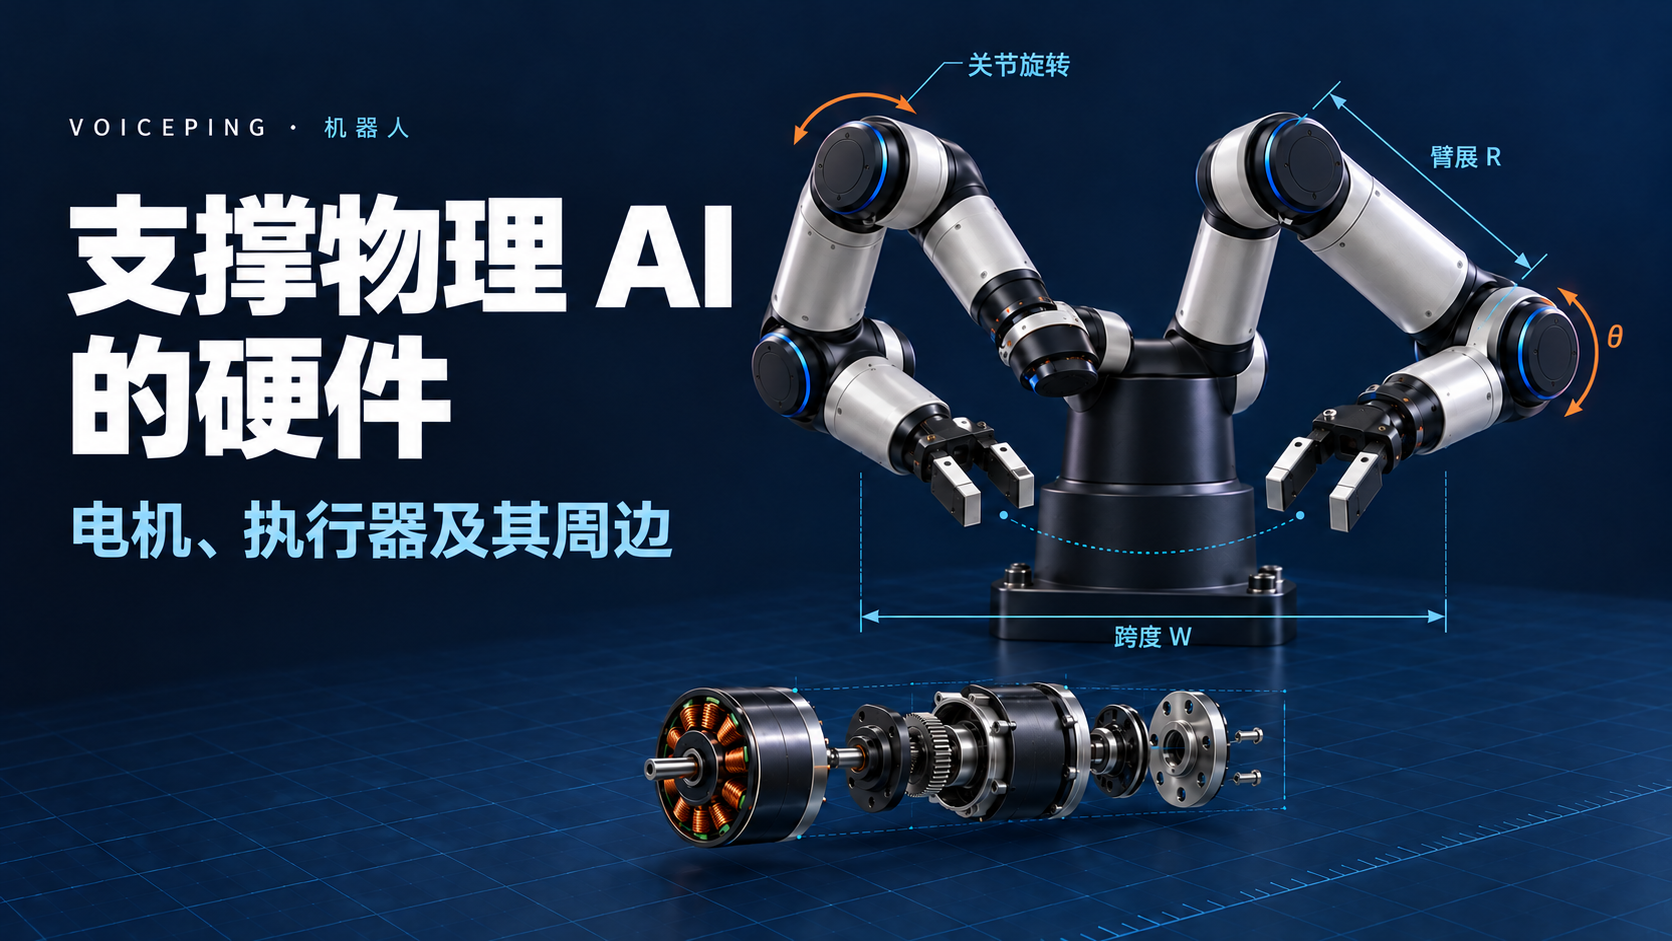
从电机、执行器、传动机构、机器人视觉、电源与验证,探讨物理 AI 硬件和定制机器人开发。
我们将机体设计与三维研究,连接到一个实际目标:在专业检查前,准备更清晰的图像依据。
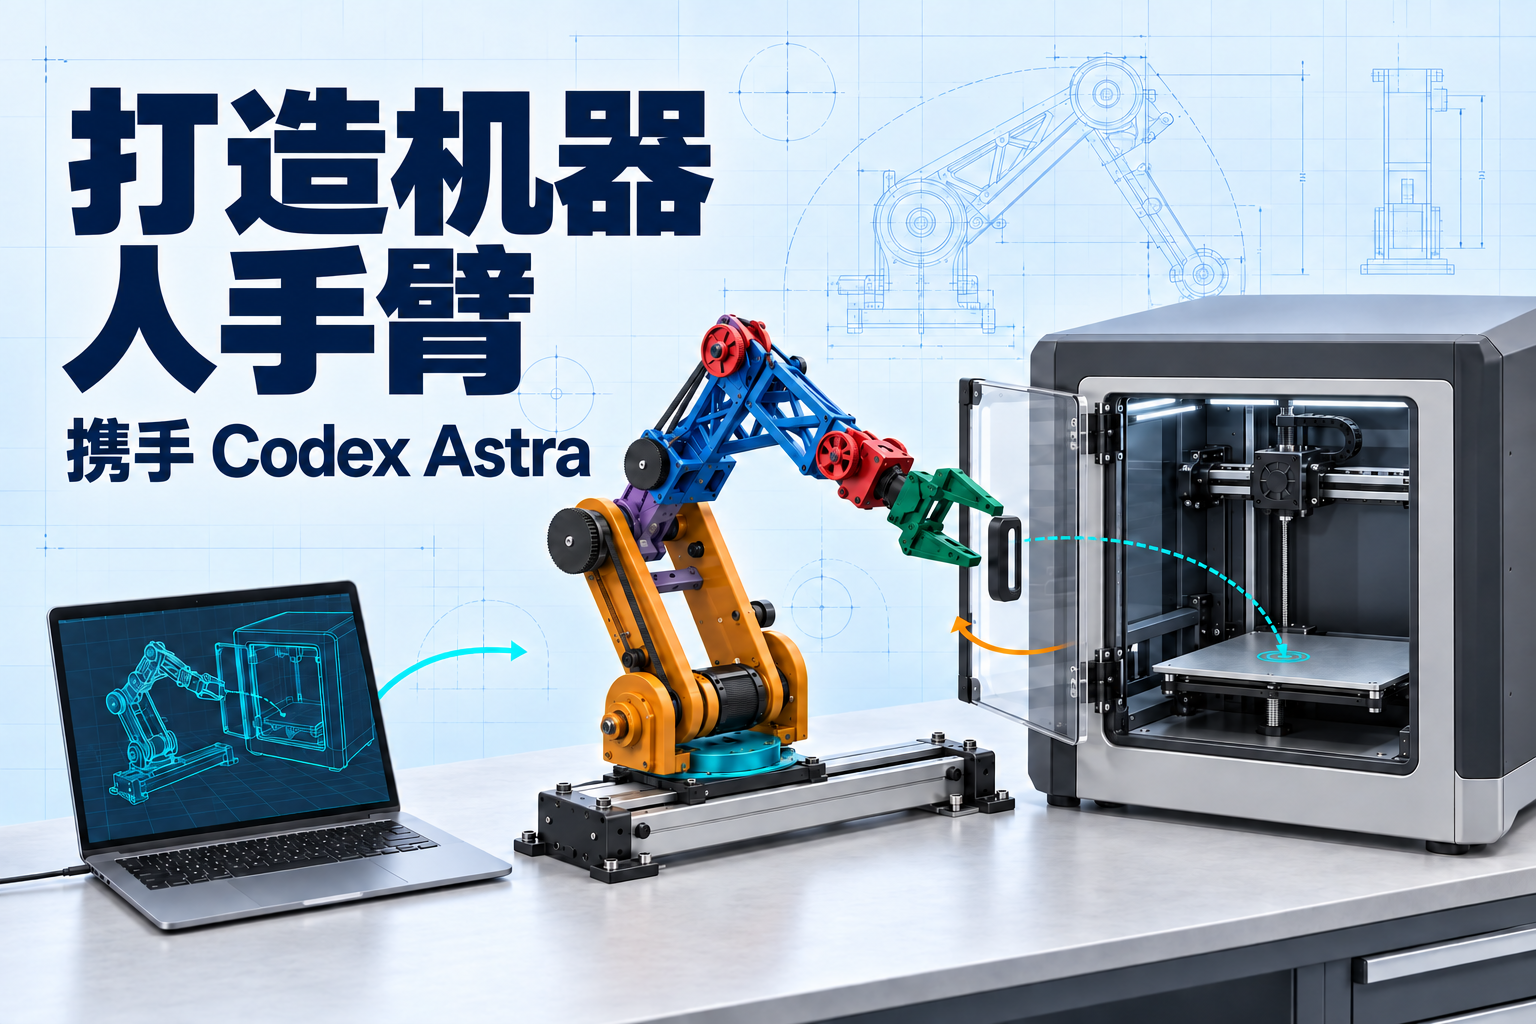
为什么我们改造 FORTE 来操作打印机,系统如何组合,以及仿真与实体实验需要验证什么。
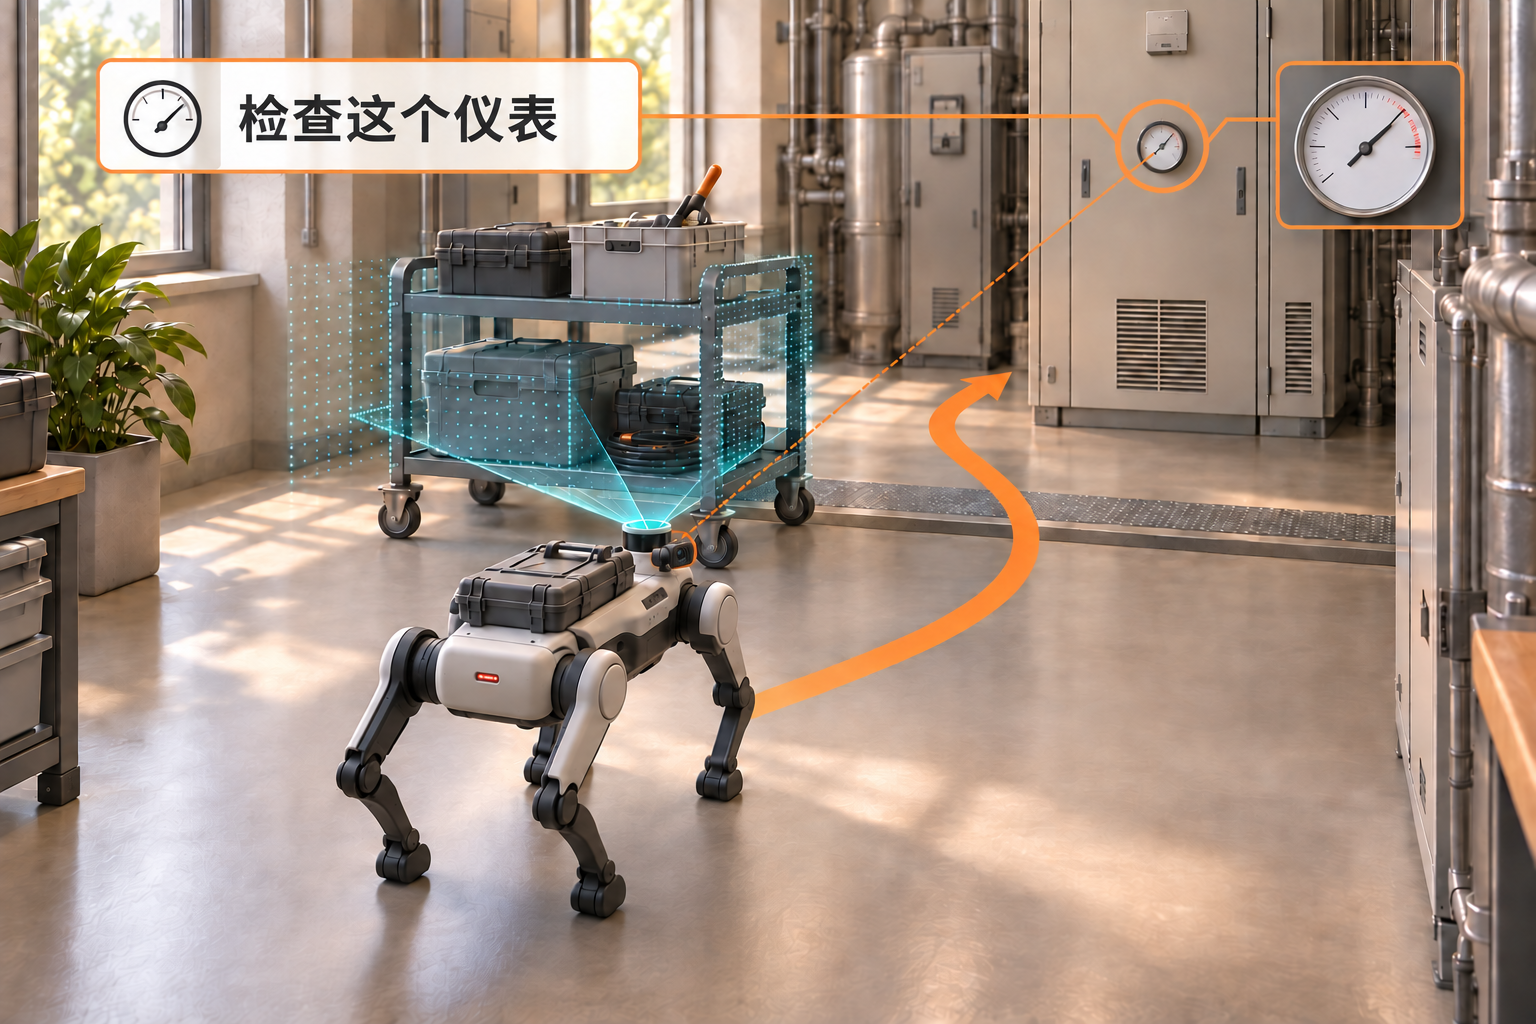
以商用四足机器人为参照,通过系统概念图和待解决的工程问题,介绍 VoicePing 对运动控制、感知和可复用技能的研究。
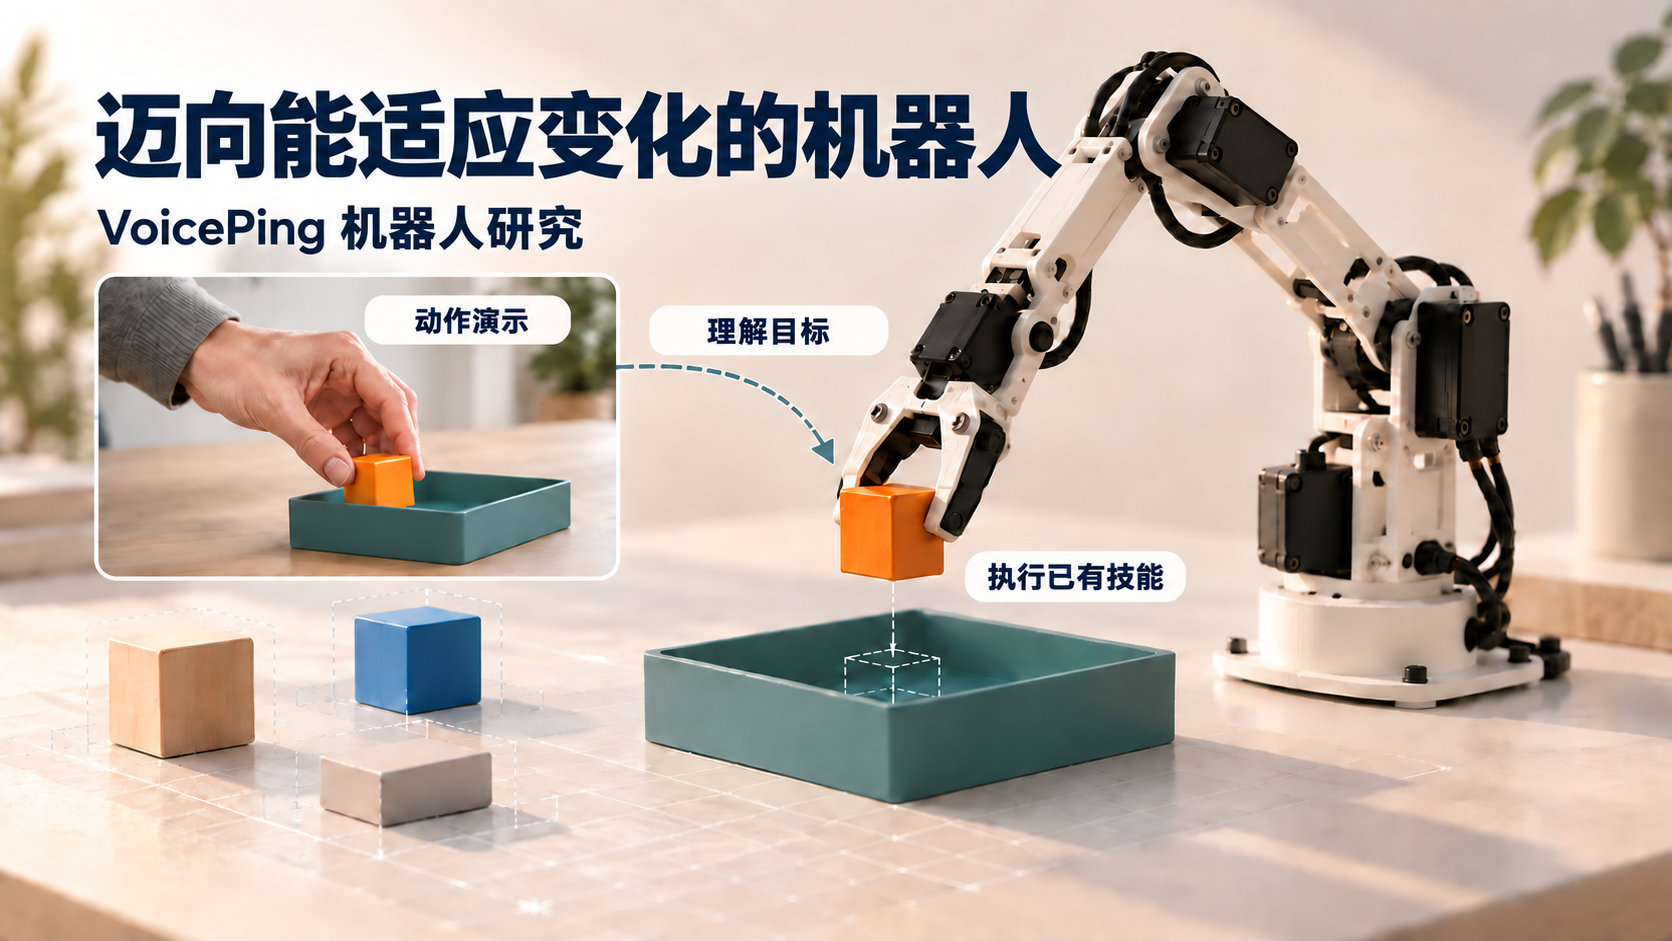
我们为何从一台小型机械臂开始研究机器人的适应能力:研究问题、系统架构、主要平台带来的启发,以及未来同事可以共同推进的工作。