跳至主要內容

部落格

VoicePing的見解、技巧和更新

支撐實體 AI 的電子系統:電路、控制器與電源
實體 AI 機器人

支撐實體 AI 的電子系統:電路、控制器與電源

回顧機械手臂開發中電路、控制器、配線與供電的關係,並從人形機器人研究補充系統觀點。
Akash Verma - VoicePing
支撐實體 AI 的硬體:馬達、致動器與周邊系統
實體 AI 機器人

支撐實體 AI 的硬體:馬達、致動器與周邊系統

從馬達、致動器、傳動機構、機器人視覺、電源與驗證,探討實體 AI 硬體及客製化機器人開發。
Akash Verma - VoicePing
從飛行到判斷依據:VoicePing 的無人機巡檢策略
無人機 實體 AI

從飛行到判斷依據:VoicePing 的無人機巡檢策略

我們將機體設計與三維研究,連結到一項實務目標:在專業檢查前,準備更清楚的影像依據。
Arun Kumar
與 Codex Astra 打造機器手臂:我們的機器人開發實務
機器人 Physical AI

與 Codex Astra 打造機器手臂:我們的機器人開發實務

我們為何改造 FORTE 來操作印表機、系統如何組合,以及模擬與實機實驗需要驗證的事。
Akash Verma - VoicePing
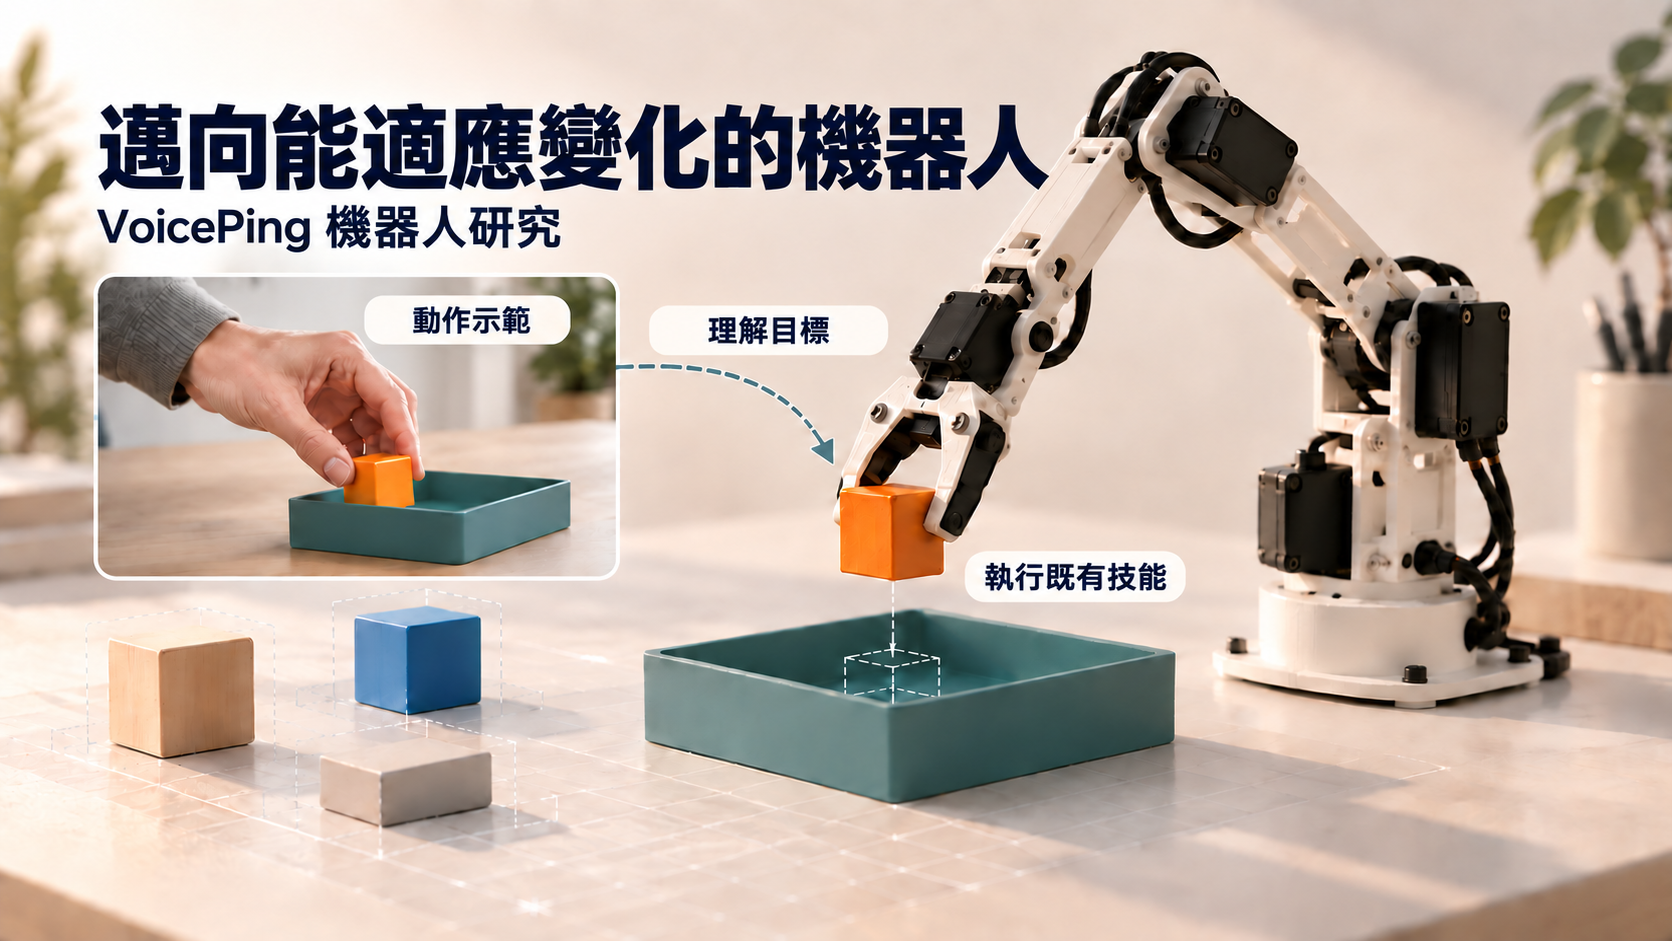
為什麼要打造機械手臂:邁向能適應變化的機器人
機器人技術 物理AI

為什麼要打造機械手臂:邁向能適應變化的機器人

我們為何從一台小型機械手臂開始研究機器人的適應能力:研究問題、系統架構、主要平台帶來的啟發,以及未來夥伴能共同推進的工作。
Ashar Mirza
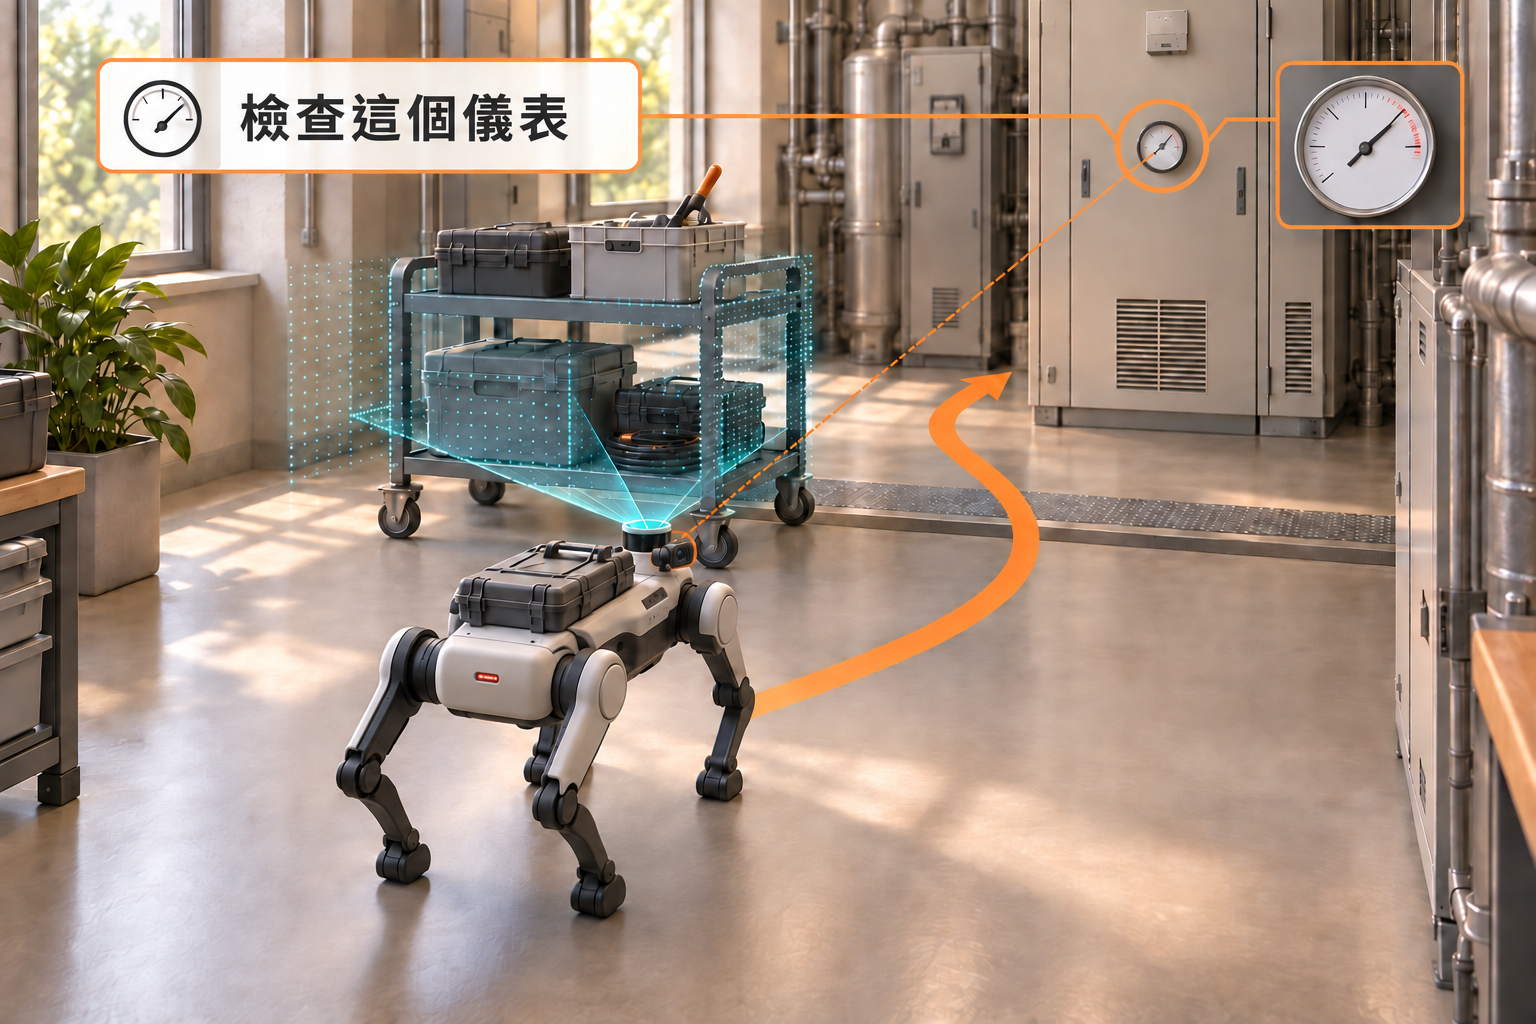
我們為什麼要打造機器狗:探索能適應變化的機器人
機器人技術 實體 AI

我們為什麼要打造機器狗:探索能適應變化的機器人

以商用四足機器人為參照,透過系統概念圖與待解的工程問題,介紹 VoicePing 對運動控制、感知及可重用技能的研究。

Ashar Mirza

免費試用 VoicePing

透過即時語音翻譯,體驗跨越語言障礙的交流

免費開始
影片
0:00 0:00