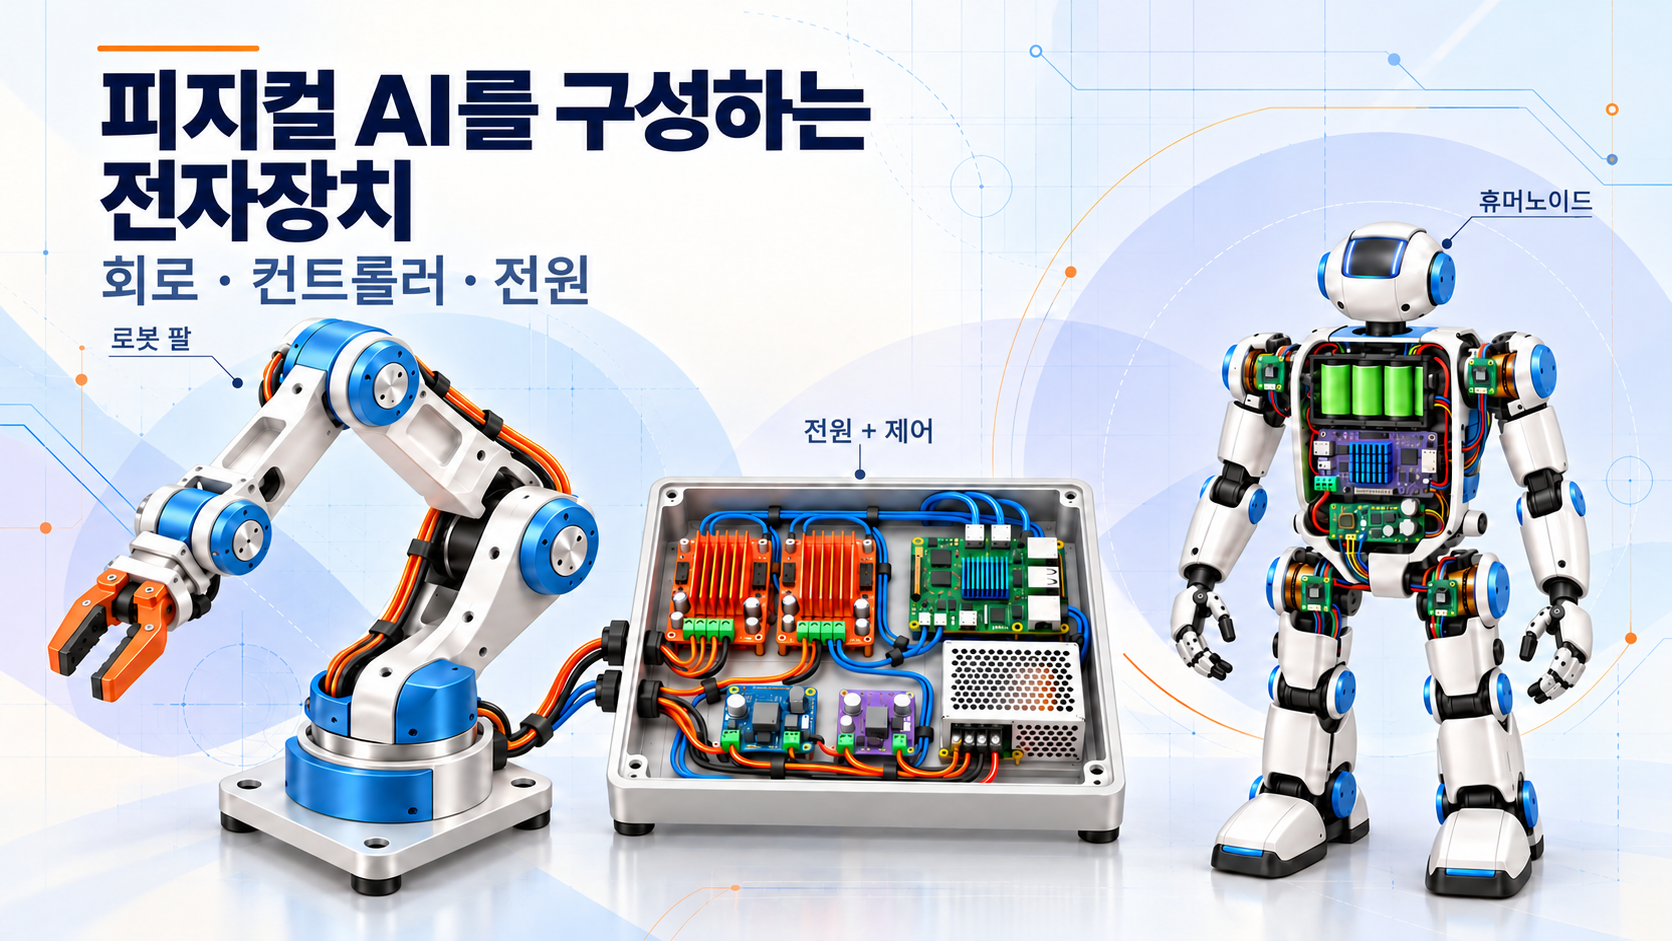
피지컬 AI
로보틱스
피지컬 AI를 구성하는 전자장치: 회로, 컨트롤러, 전원
로봇 팔 개발 과정에서 회로, 컨트롤러, 배선, 전원이 어떻게 연결됐는지 휴머노이드 연구를 참고해 살펴봅니다.
Akash Verma - VoicePing
VoicePing의 인사이트와 팁을 전해드립니다
로봇 팔 개발 과정에서 회로, 컨트롤러, 배선, 전원이 어떻게 연결됐는지 휴머노이드 연구를 참고해 살펴봅니다.
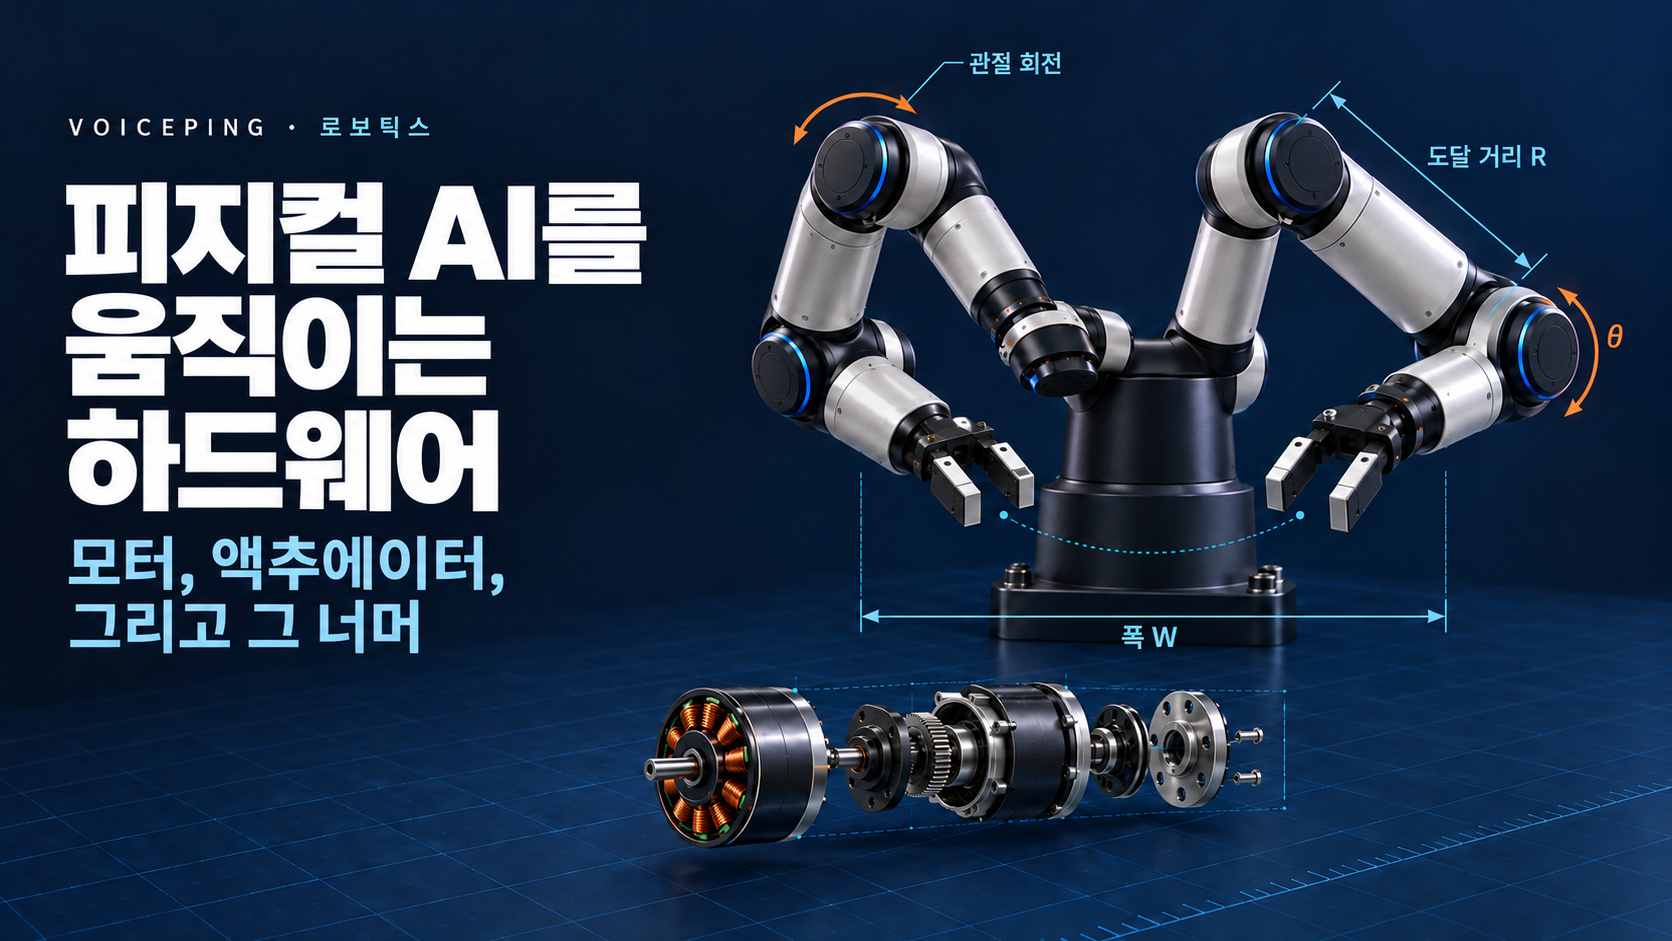
모터, 액추에이터, 전달기구, 로봇 비전, 전원, 검증을 중심으로 피지컬 AI 하드웨어와 맞춤형 로봇 개발을 살펴봅니다.
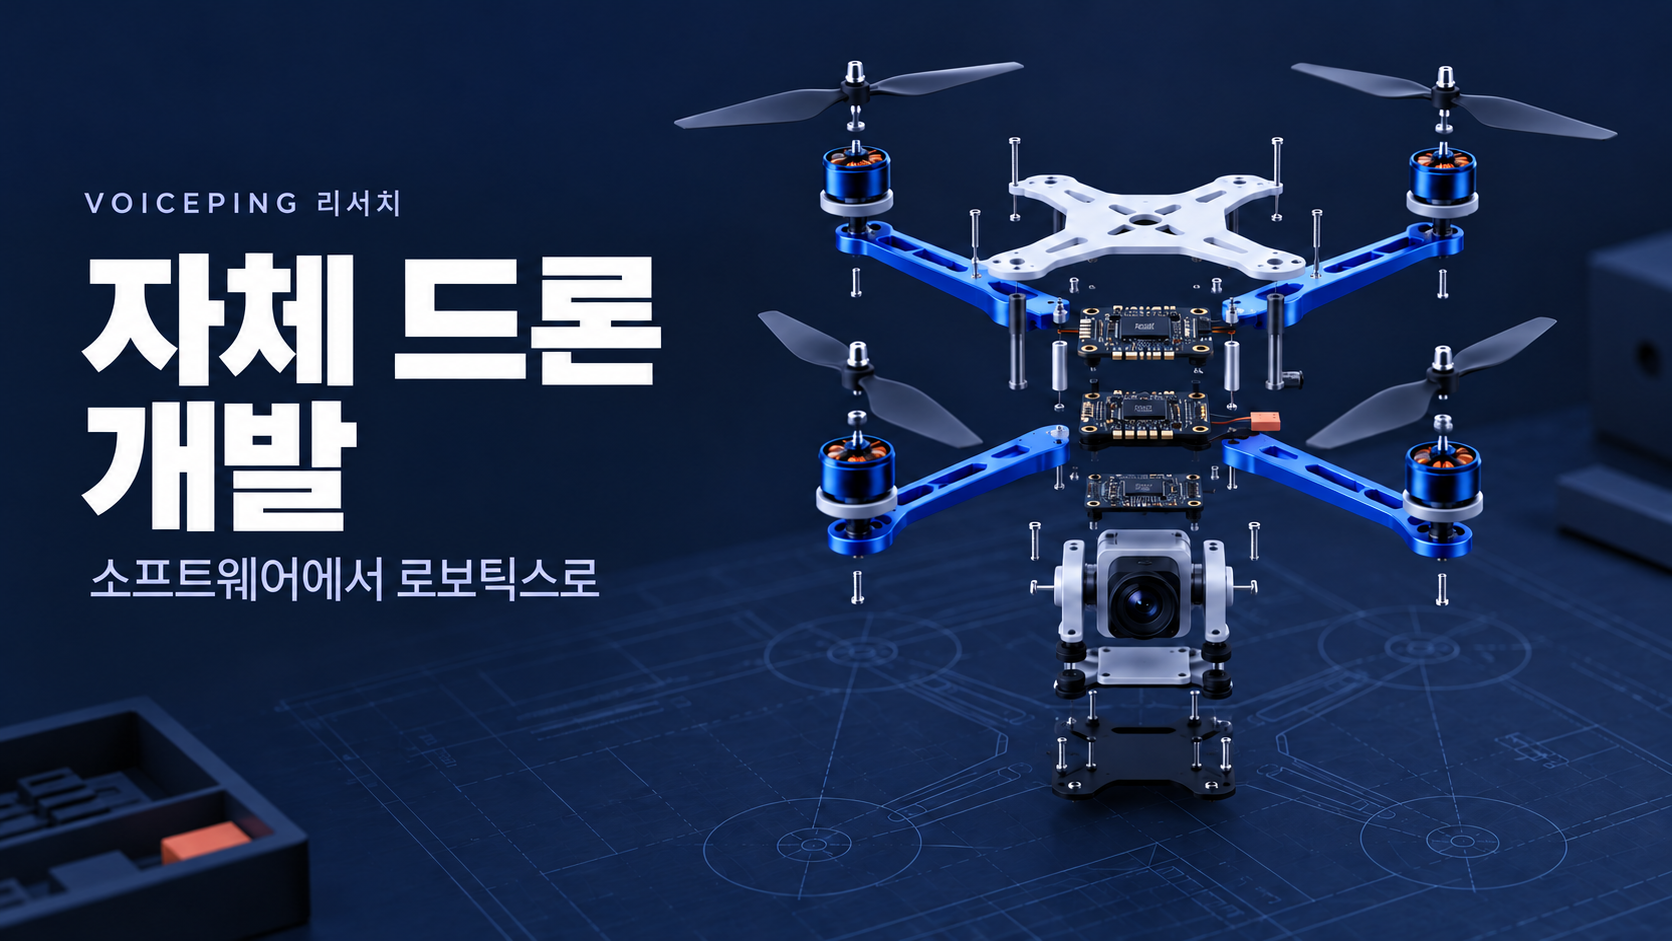
기체 설계와 3D 연구를 전문가 점검 전 더 명확한 시각 자료를 준비한다는 실무 목표에 연결합니다.
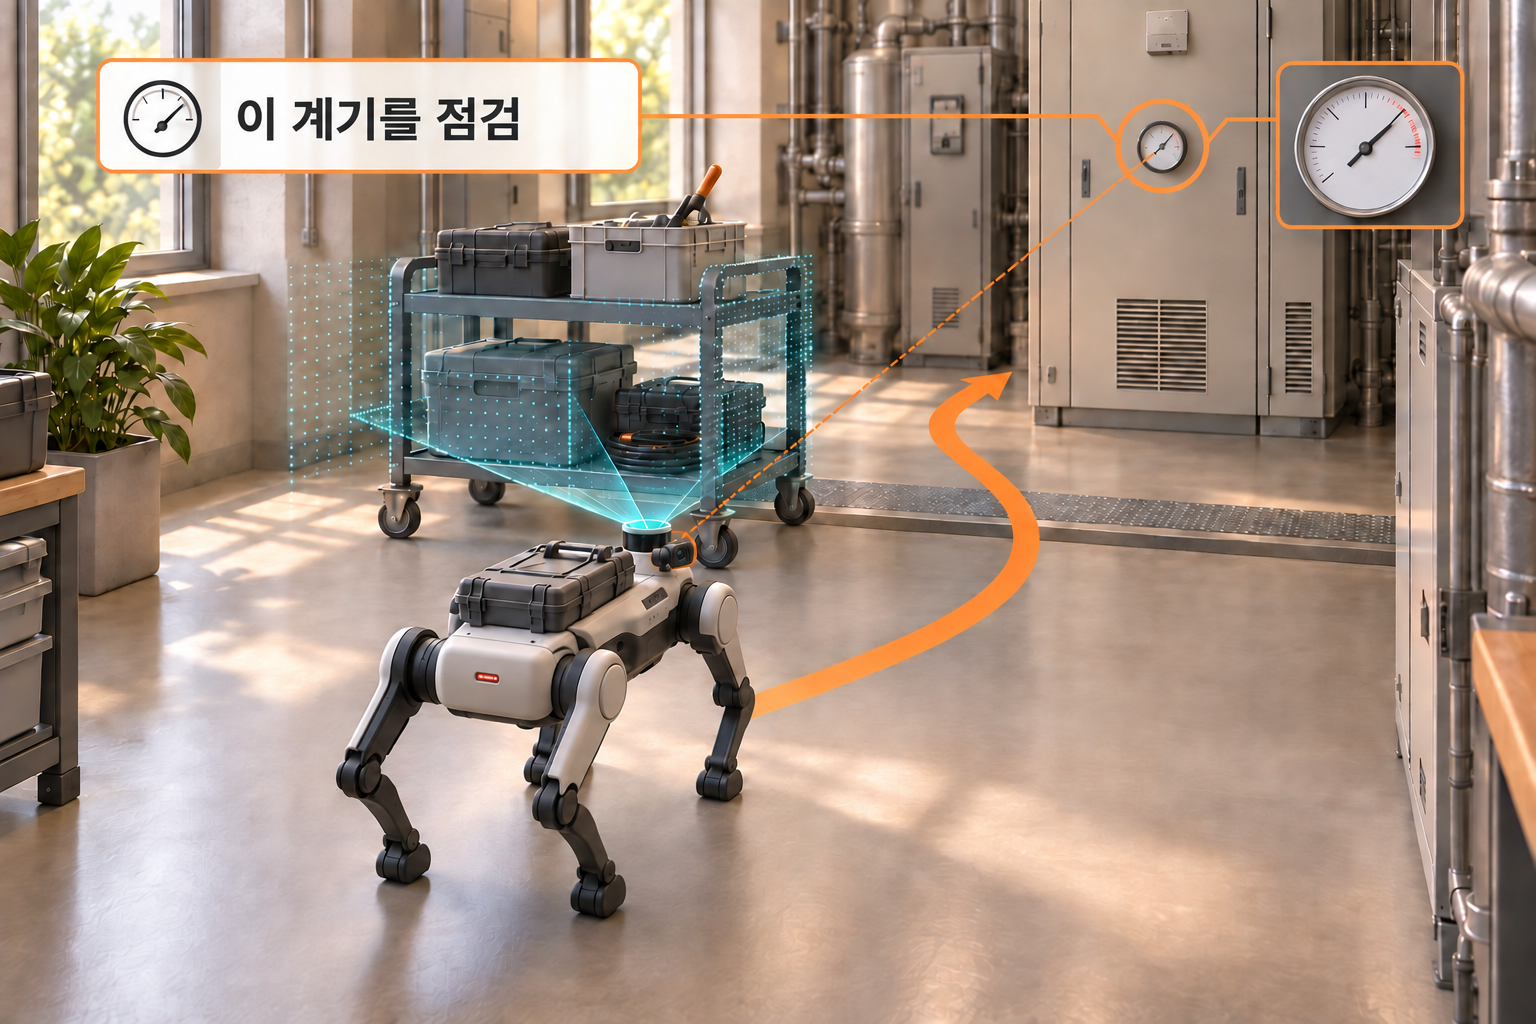
상용 사족보행 로봇을 바탕으로 VoicePing의 보행 제어, 인지, 재사용 가능한 기술 연구를 살펴봅니다. 시스템 개념도와 아직 풀어야 할 공학적 질문을 함께 소개합니다.
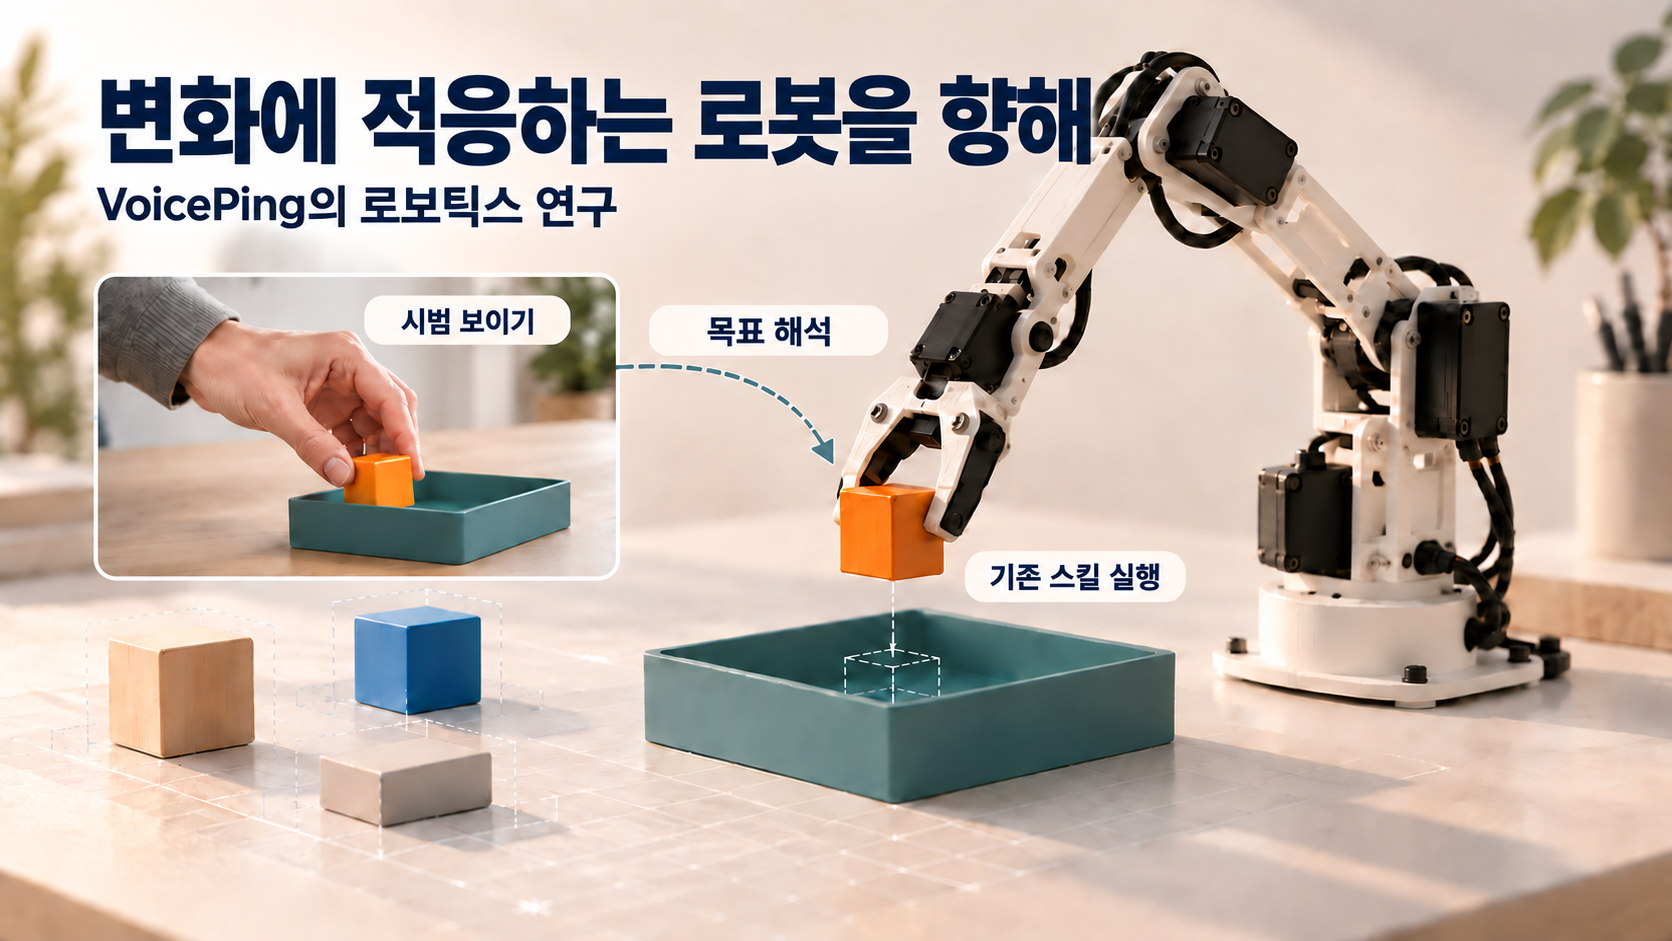
작은 로봇 팔에서 적응형 로봇 연구를 시작하는 이유를 살펴봅니다. 연구 질문, 시스템 구조, 주요 플랫폼에서 얻은 교훈과 앞으로 합류할 동료들이 함께 풀어 갈 과제를 소개합니다.
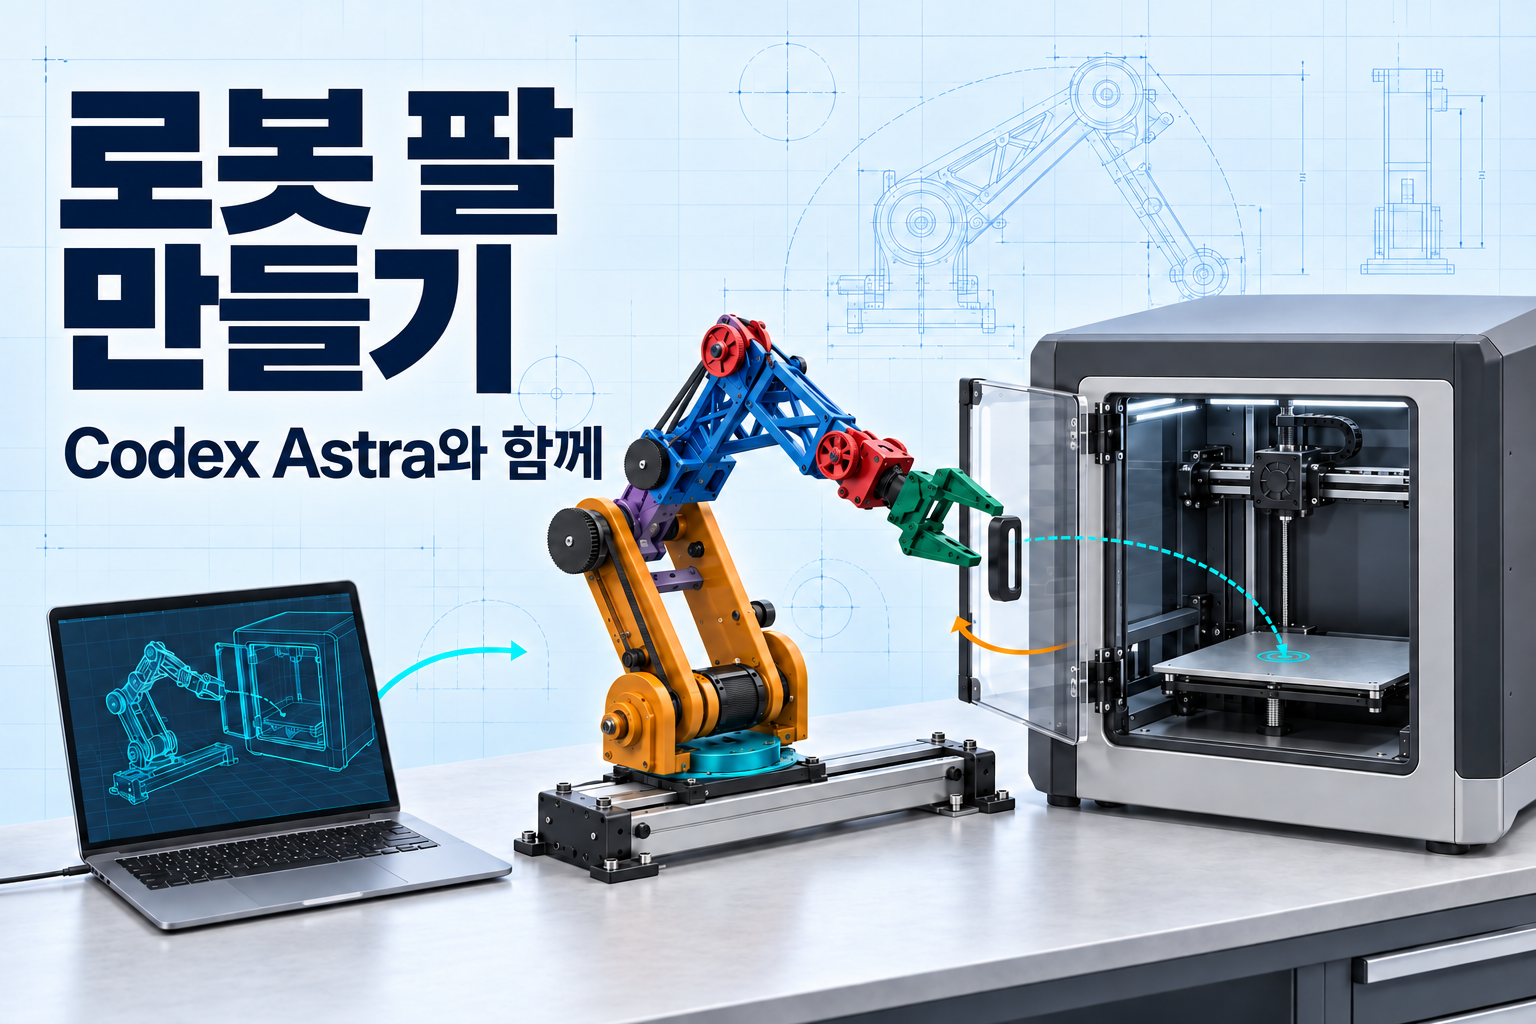
프린터 조작을 위해 FORTE를 개조하는 이유, 시스템 구성, 시뮬레이션과 실물 실험으로 확인할 과제를 살펴봅니다.